目標層
系統要達成的成功條件、任務或績效目標。
DML 是一套可執行、可稽核的動態主邏輯架構。它以因果關係、時間演進與模糊狀態組織專家知識,再讓大型語言模型在明確限制下解讀文字、紀錄與多模態資料。
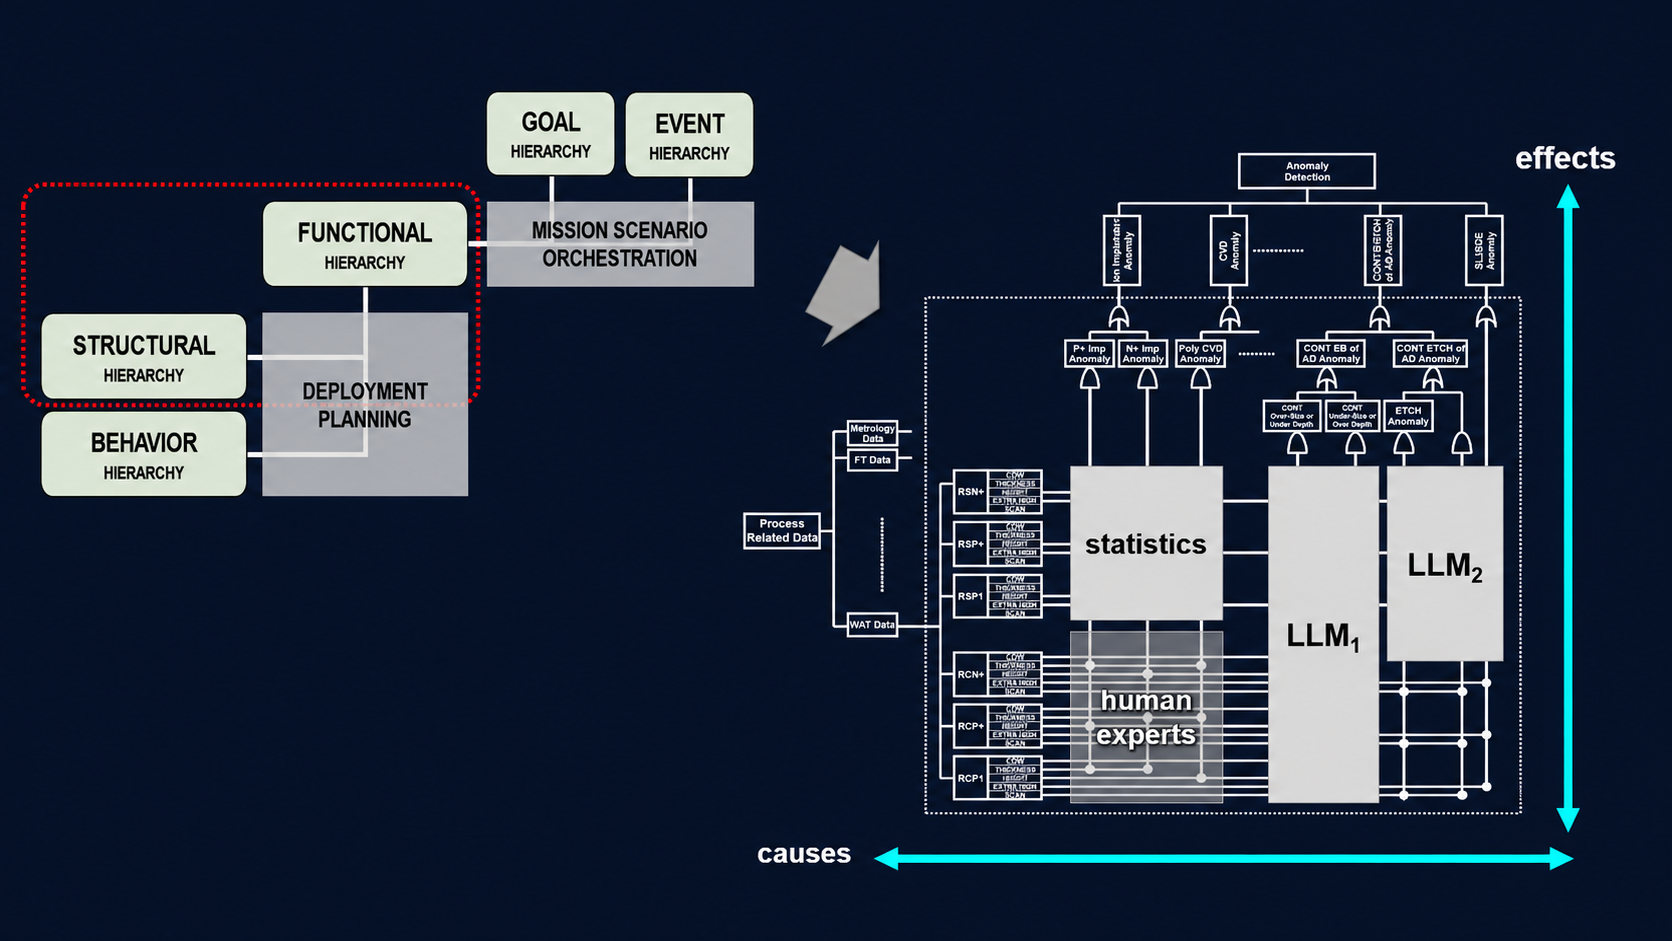
傳統規則系統透明卻容易僵化;純資料模型與 LLM 具彈性,卻可能欠缺因果基礎、一致性與逐步追溯。DML 將兩者結合:由可檢視的邏輯骨架掌握決策路徑,再以資料與語言模型補足複雜訊號及非結構化資訊。
把複雜系統拆成彼此連結的層級,讓低階證據可以向上支持判斷,也讓高階假設能向下追查原因。
系統要達成的成功條件、任務或績效目標。
可觀察的症狀、異常與偏離目標的痛點。
控制、調節、轉換等系統應完成的能力。
實現功能的設備、模組、變數與參數。
操作序列、動態反應與條件式事件鏈。
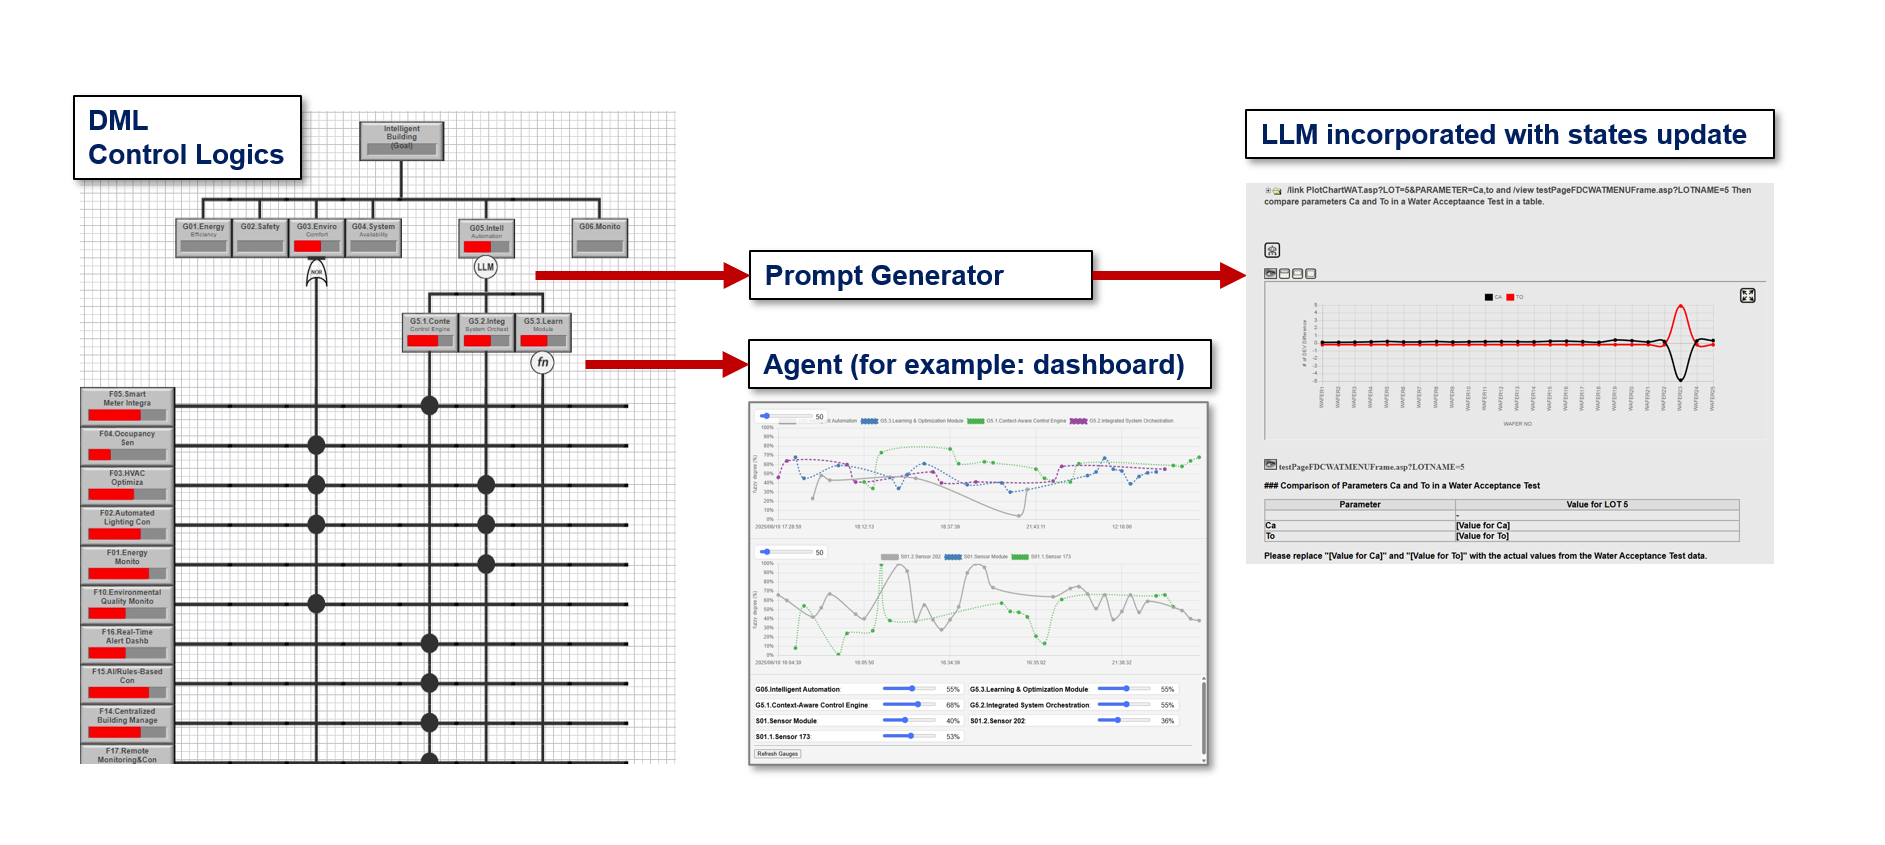
DML 以模糊狀態與時間運算處理漸進偏移及非同步訊號,並在需要時才呼叫 LLM。
整合感測器、SPC/FDC、維修紀錄、圖像、文件與操作註記。
將輸入轉換為模糊集合與信念值,不以單一硬門檻做出過早判定。
依專家定義的因果與時間關係傳播證據,區分暫時異常與持續趨勢。
只在指定節點呼叫 LLM 解讀非結構化資料,輸出再經格式化與邏輯驗證。
研究以 117 個生產批次、約 3,200 個 SPC/FDC 監測通道,比較傳統流程、純 LLM+RAG 與 DML–LLM 混合架構。
傳統 SPC/FDC 為 7.4 小時;純 LLM 為 3.1 小時。
相較傳統流程 0.59、純 LLM 0.75。
記錄可追溯的決策步驟;傳統流程為 18%。
每事件由傳統流程 72 分鐘降低至 18 分鐘。
上述數字來自論文中的特定半導體製造案例,反映研究資料集上的比較結果,不代表所有導入情境都會產生相同成效。
DML–LLM 的價值來自工程治理;它仍需要專家驗證、資料品質與持續維護。
本頁內容整理自 2026 年刊登於 Sensors 的研究論文,主題為感測器密集型工業系統的故障偵測與診斷。作者提出以 DML 作為因果–時間推理骨架,並將 LLM 限制為輔助解讀角色。